Publié le 23 juillet 2020
Tutoriel : Préparation de mission pour le DJI T-16
Photographie aérienne :
Dans l’application du Phantom 4 RTK, allez dans « Planification — Mesure 2D » puis ajouter vos Waypoints pour planifier la zone de vol.
Selon vos besoins, définissez l’altitude la vitesse, etc.
Une fois que vous avez donné un nom à votre mission, confirmez-la.
Le Phantom décollera et commencera à prendre les photos aériennes.
Reconstruction 3D sur ordinateur :
A la fin de la mission de vol, mettez la carte Micro SD dans un ordinateur puis téléchargez les images.
Allez dans DJI Terra, créez une mission, cliquez sur « Reconstruction » puis récupérez les photos.
Sélectionnez la carte 2D et définissez des scénarios de cartographie en fonction des situations réelles.
Démarrez la reconstruction.
Correction des résultats :
Une fois la reconstruction terminée, cliquez sur « Application Agricole », sélectionnez votre type de terrain puis cliquez sur « Reconnaitre les résultats ».
Pour corriger les résultats, choisissez la taille du pinceau appropriée puis recouvrez complètement l’objet avec le pinceau. Vous pouvez aussi corriger vos images avec la « Pulvérisation ciblée ».
N’oubliez pas d’enregistrer la correction.
Étapes pour utiliser la pulvérisation ciblée :
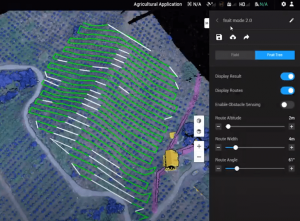
1. Générer des trajectoires de vol 3D sur PC
- Sélectionnez « Pulvérisation continue»
- Choisissez les zones à cibler
- Ajouter des Waypoints
- Cliquez sur « Générer des trajectoires de vol»
- Ajustez les paramètres de vol
- Activez la fonction « Eviter les obstacles » si vous le souhaitez
- Cliquez sur « Exporter » et sélectionnez la carte Micro SD
Les trajectoires de vol seront exportées.
2. Importer des trajectoires vers la radiocommande
- Allumez la radiocommande et le drone
- Insérez la carte Micro SD dans la radiocommande
- Sélectionnez et importez les trajectoires de vol
3. Préparation du T-16 avant le vol
- Complétez la « Checklist avant vol » du t-16
- Reliez le T-16 à la station mobile RTK-2
- Lancez la recherche de satellite
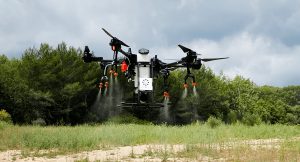
4. Utiliser les trajectoires de vol 3D
- Sélectionnez « Champs » dans les missions de vol
- Placez le drone sur un Waypoint
- Réglez les différents paramètres
- Commencez l’opération